Tre giorni di keynote, paper e demo dal vivo. Filippo Cavallo (Università di Firenze) ha parlato di robot di assistenza che si adattano nel tempo ai bisogni di chi assistono; Lorenzo Masia (Technische Universität München) di robot indossabili che aggiungono forza ai muscoli senza togliere iniziativa alla persona; Elena De Momi (Politecnico di Milano) di autonomia affidabile in chirurgia, dove il robot deve saper restituire il controllo al chirurgo.
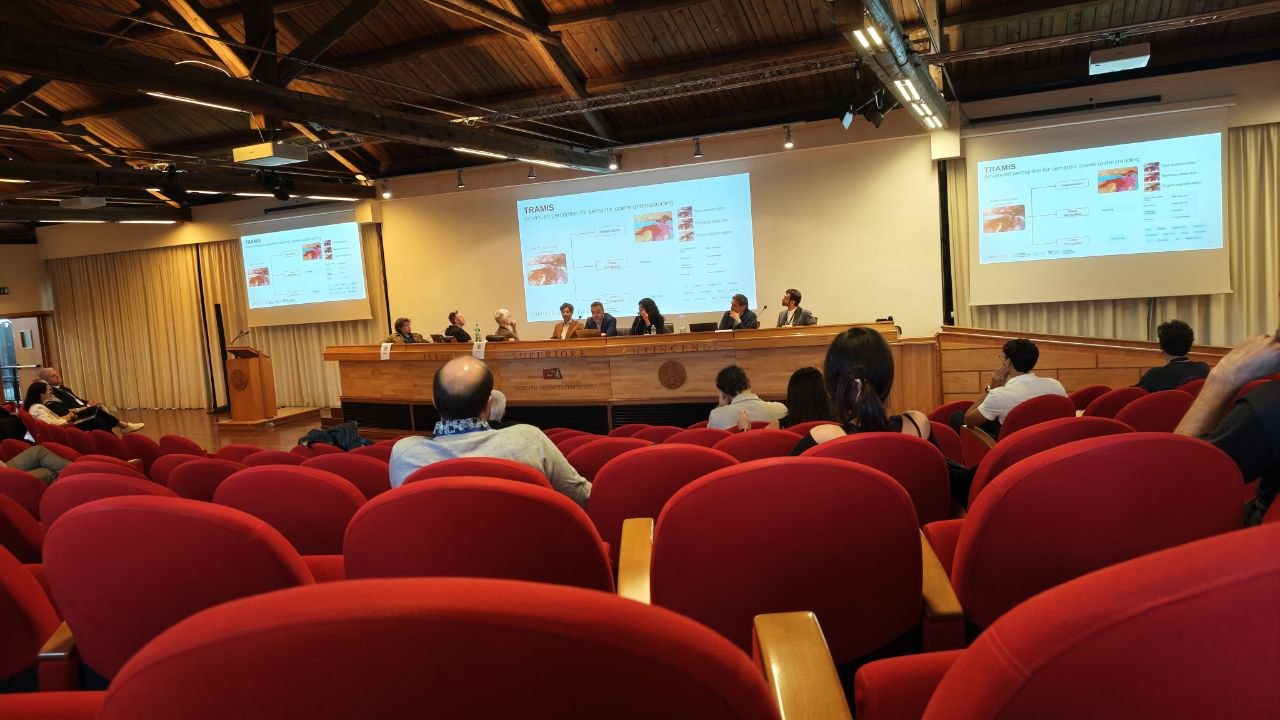
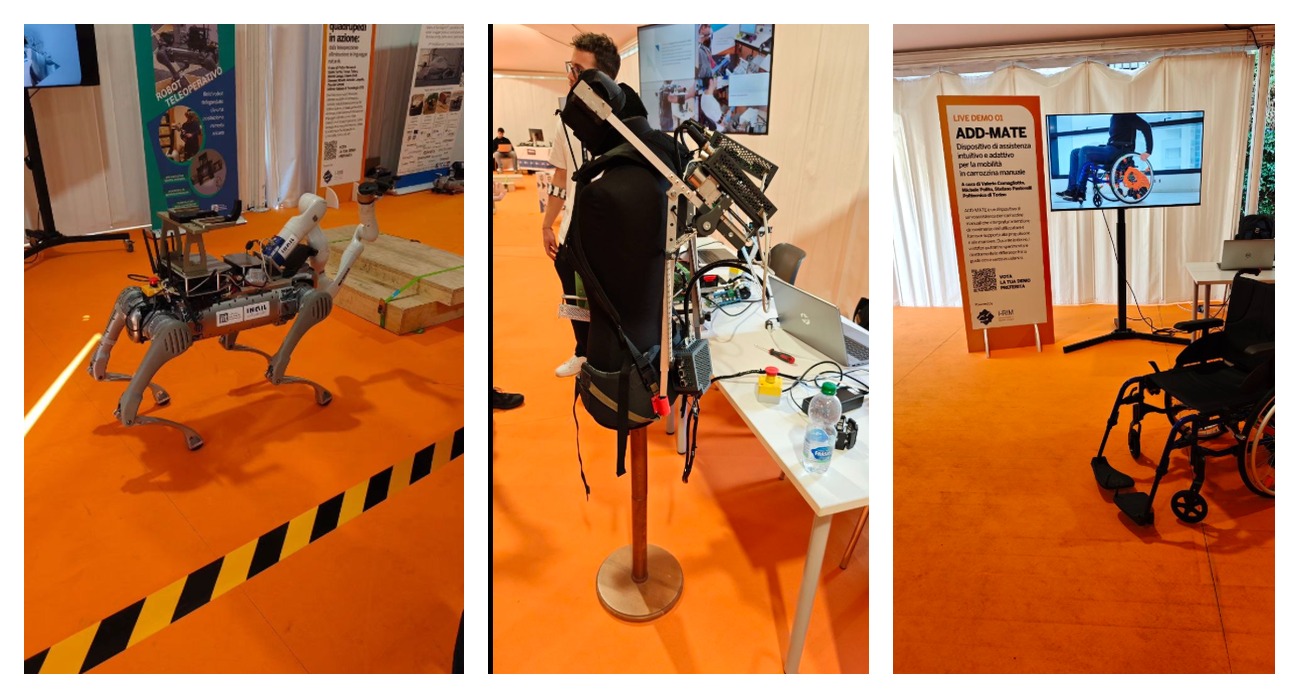
Il programma ha previsto numerosi paper e demo su temi molto diversi: robotica medica e riabilitativa, con robot per il recupero dopo un ictus, protesi intelligenti, esoscheletri e chirurgia assistita; manipolazione e pinze robotiche; robot quadrupedi, droni e robot per esterni; robot industriali per logistica, edilizia, agricoltura e riciclo navale; sistemi per far collaborare più robot tra loro. Molto spazio anche all'interazione uomo-robot e alla robotica sociale e, trasversale a tutto, all'intelligenza artificiale: modelli che trasformano comandi in linguaggio naturale in azioni e agenti capaci di agire in autonomia entro limiti definiti. Completavano il programma workshop tematici e tavole rotonde, tra cui una sull'impatto dell'AI e degli agenti robotici nelle aziende.
Il messaggio ricorrente è stato il passaggio al mondo reale: non basta che un robot funzioni in una demo, deve portare benefici concreti ed essere accettato da chi lo usa.
Molti dei temi emersi alla conferenza, come robot che si adattano alle persone e agenti di intelligenza artificiale che agiscono entro confini chiari, sono gli stessi su cui Technova lavora, a partire da EDUROB, il progetto dedicato a un sistema robotico a supporto dell'apprendimento. Un'occasione preziosa per confrontarsi con la comunità italiana della robotica.
