Un progetto come EDUROB, che punta a far interagire un sistema di intelligenza artificiale con studenti in classe, prima o poi deve rispondere a una domanda molto concreta: con quale robot. La scelta è caduta su , un Reachy Mini robot sociale da scrivania sviluppato da Pollen Robotics, oggi parte di Hugging Face, e distribuito come progetto open source.
Reachy Mini non cammina e non afferra oggetti. È un busto con una testa espressiva, pensato per stare su un tavolo e interagire con chi gli sta davanti: la testa si muove su più assi, il corpo ruota, due antenne animate accompagnano l'espressione. A questo si aggiungono una telecamera, microfoni e un altoparlante, cioè l'essenziale per vedere, ascoltare e rispondere.
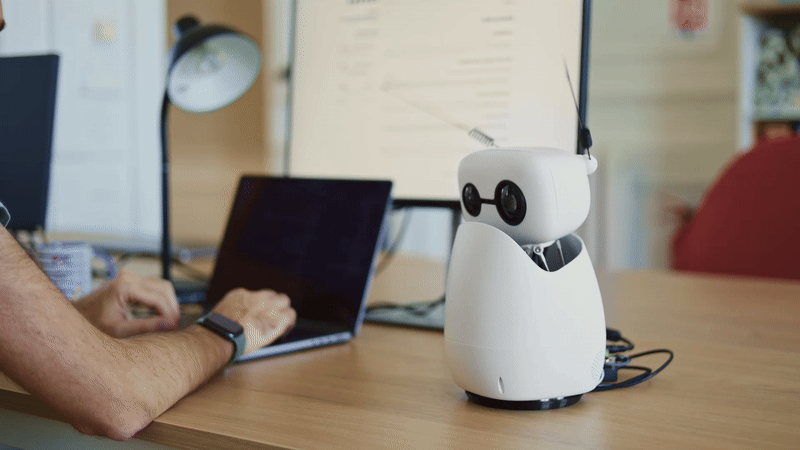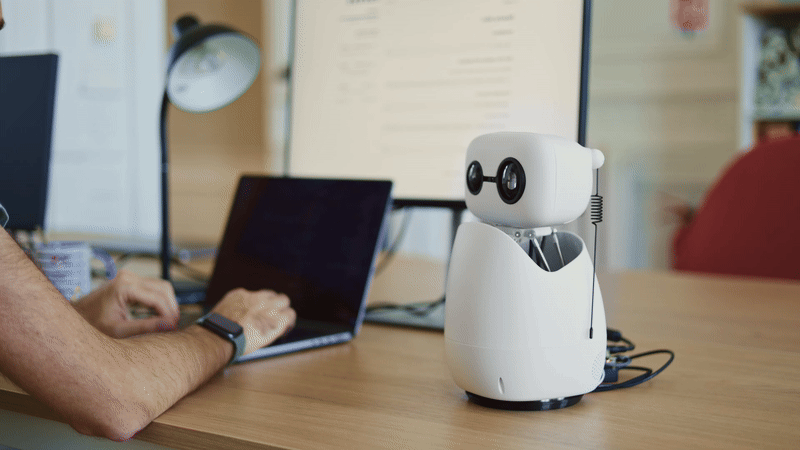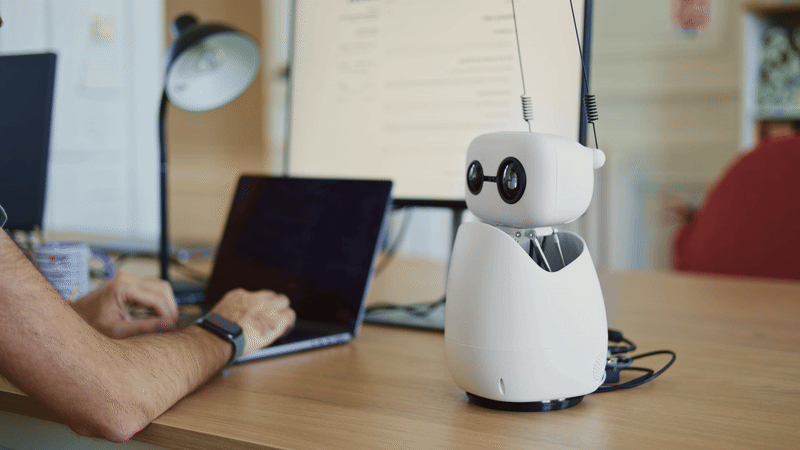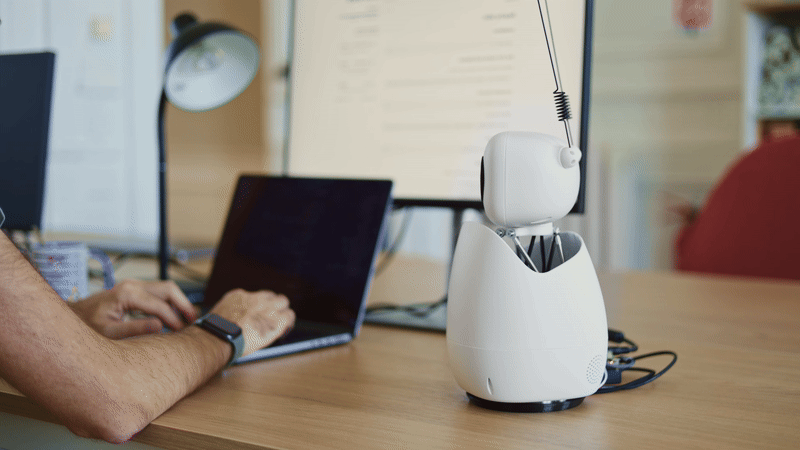
Proprio questa essenzialità è il motivo per cui si adatta bene a EDUROB. Nel progetto il robot non deve compiere azioni fisiche complesse: deve spiegare, incoraggiare, indicare, accorgersi che l'attenzione sta calando. Sono tutte cose che passano dallo sguardo, dalla voce e da piccoli movimenti espressivi, non dalla manipolazione. Per questo tipo di interazione, una piattaforma desktop permette di concentrarsi sulle capacità espressive e comunicative del robot senza introdurre la complessità di una piattaforma pensata per la mobilità o la manipolazione.
Contano anche due aspetti pratici. Il primo è l'apertura: hardware e software sono open source e il robot si programma in Python, il che significa poter costruire sopra di esso senza vincoli di piattaforma e senza dipendere da un fornitore per ogni modifica. Il secondo è la scala: un robot da scrivania e compatto si presta a essere impiegato in più ambienti e contesti di sperimentazione, rendendo possibile valutare l'uso di più esemplari.
Nei prossimi mesi condivideremo i primi sviluppi di EDUROB!
